

昭和の半ば、我が家に洗濯機がやってきました。手回しローラーの脱水装置がついた一槽式です。それまでたらいと洗濯板でやっていた重労働を肩代わりしてくれるばかりか、ハンドルを回せば2本のローラーが力強く水を絞り出してくれるとあって、昭和5年生まれの母は大喜びでした。
「いまにきっと、機械が洗濯物を干して、取り込んで、畳んで、片づけるところまでやってくれるようになるね!」
笑顔でそう言う母の姿を、今も鮮明に覚えています。右肩上がりの経済成長のなか、洗濯機、炊飯器、瞬間湯沸かし器といった文明の利器がつぎつぎと家に来てくれた時代です。日々の家事労働から解放される喜びは、母にとってはまさしく未来への希望そのものだったに違いありません。
しかし私は子ども心に、「洗濯物を畳んで片づけるところまでやってくれる機械は、できるとしてもだいぶ先だろうな……」と思ったのを覚えています。洗って絞るのと、畳んで片づけるのとのあいだには、大きなギャップがあるはずだと感じたのです。
ヒューマノイドが活躍する主戦場、それは家庭
ロボットが社会に普及する順番は、まず工場、つぎに戦場、最後が家庭だと言われます。工場なら、作業目的に特化したロボットが働きやすいよう、環境を一から設計することができます。戦場では、予測不能な環境下で、物流や偵察をこなすための頑強さが求められますが、あえて人間に酷似した姿かたちにする必然性は薄いでしょう。
しかし、一般家庭ではまったく事情が異なります。私たちの住環境は、なにからなにまで「人間の体」に合わせて作られているからです。
ウエストの高さに取り付けられたドアノブを回し、肩の高さにあるスイッチで照明をつける。椅子やテーブルの高さ、廊下の幅も、階段の段差にいたるまで、すべて人間工学の観点から設計されています。この既存の空間構造を崩さずにあらゆる家事を代替させるとなれば、ロボットを人間の姿かたちに寄せる――つまりヒューマノイド(人型)にするほうが圧倒的に有利です。
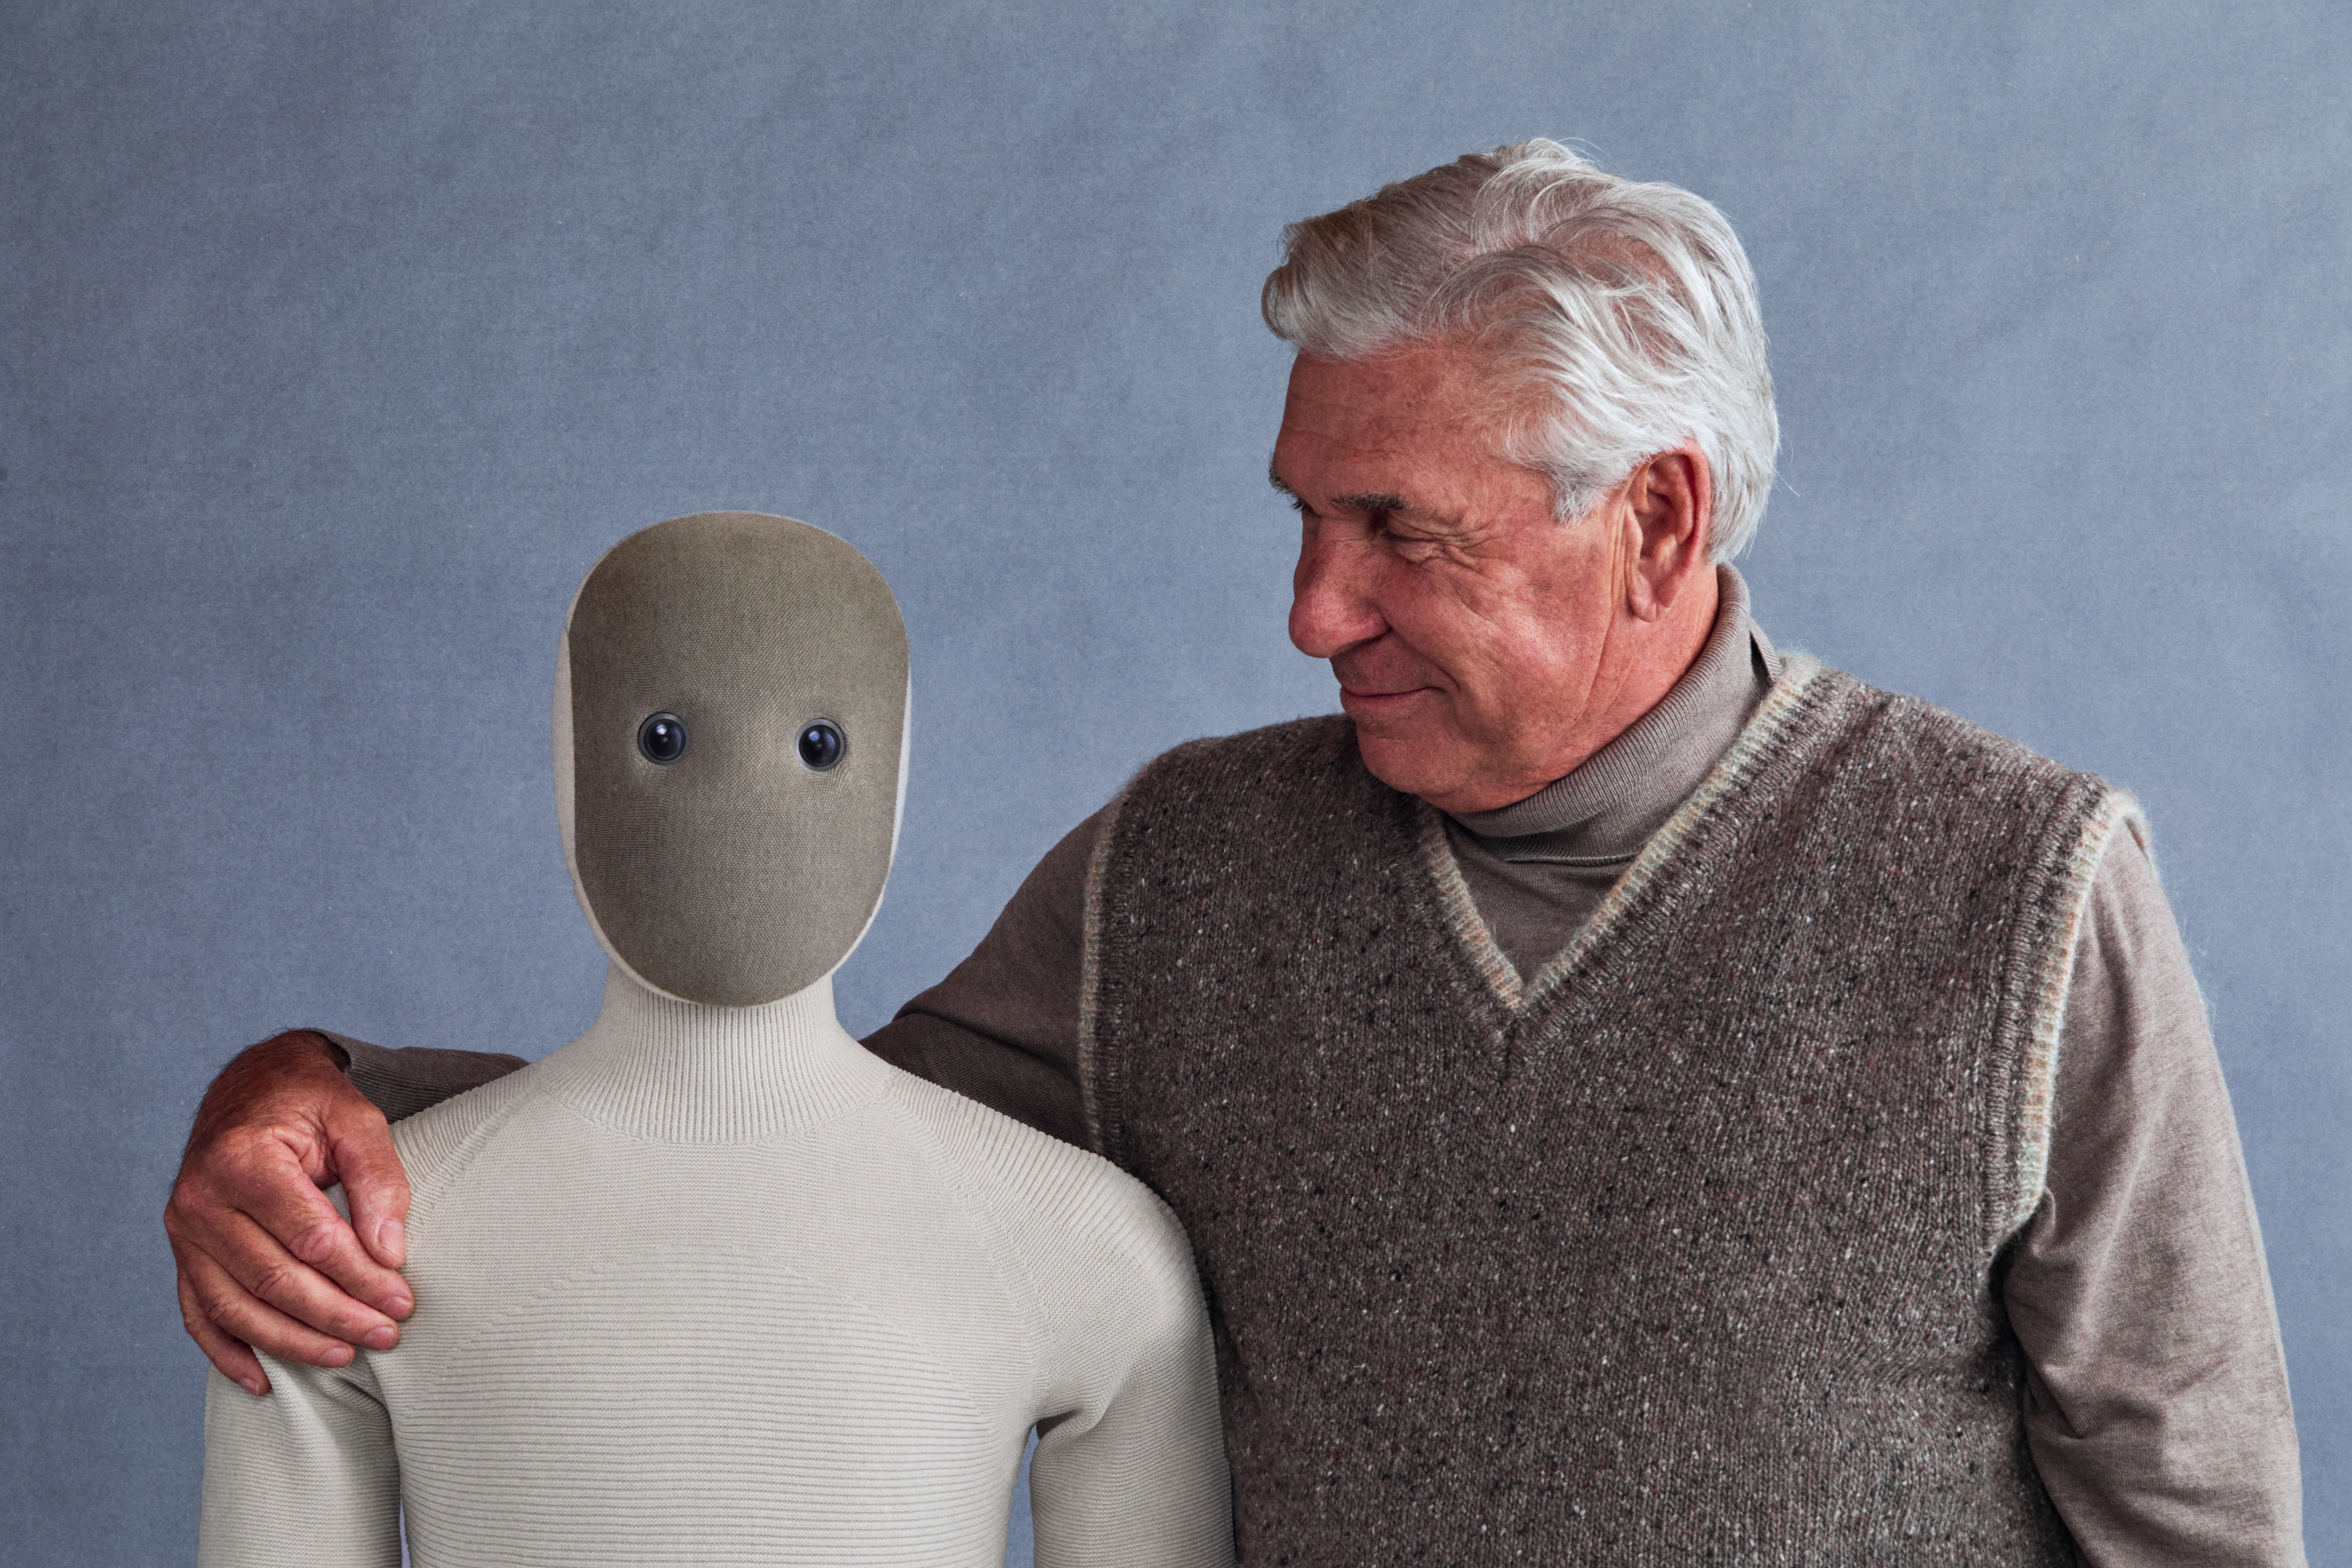
2026年現在、世界中のテクノロジー企業がヒューマノイド開発に巨額の投資を行い、しのぎを削っています。なかでも家庭用ヒューマノイドの先鋒として注目されるのが、ノルウェー発の1X社(1X Technologies)が開発を進める「NEO」です。
パワーより「安全性」と「静音性」
家庭用ヒューマノイドに求められる要件は、産業用や軍事用とは根本的に異なります。重い鉄骨を持ち上げることでも、銃撃に耐えることでもなく、「子どもやペットが周囲にいても怪我をさせない安全性」と「家庭内の静寂を乱さない静音性」が最優先されるのです。
SFの金字塔『攻殻機動隊』に登場するサイボーグ、草薙素子の義体は、軍事・警察用の高密度なチタン骨格や装甲をそなえており、少なくとも100kgはありそうです。彼女がちょっとふらついて階段から転げ落ちたりでもすれば、家財が破損し、同居する人間やペットに致命的な大けがを負わせかねません。
対するNEO は、身長165センチに対して体重はわずか30kg前後という驚異的な軽量化を実現しています。関節ごとに重いモーターを配するのではなく、人体の筋肉と腱を模した牽引ワイヤー駆動(テンドンドライブ)を採用することで、圧倒的な軽さと静音性を両立させているのです。万が一転倒したり衝突したりしても深刻な事故には至らない設計――これこそが「家庭用」としての絶対条件なのです。
しかし、人間と同居するための身体性を備えたNEOですが、現状の自律AIにこなせる家事は、物の搬送や簡単な整理整頓など、まだまだ限定的なレベルにとどまっています。新しいタスクを覚えるためには、1X Expertと呼ばれる人間オペレーターが遠隔操作で実演し、それを学習データとして自律化していかなければなりません。「マスコット的な話し相手」から「頼もしい働き手」へと進化するためには、乗り越えなければならない巨大な壁があるのです。
人間の「手」を獲得したとき、ロボットは壁を突破する
家事労働のなかで、ロボットにとってもっともハードルが高い作業――それこそは「洗濯物を仕分けし、畳んで片づける」ことです。
なぜ、バック転をこなす最新の二足歩行ロボットにとって、洗濯物を畳むことがそれほど難しいのでしょうか。その理由は、ロボティクスにおける「モラベックのパラドックス(人間にとって高度な論理的思考はAIにとって易しく、人間が無意識に行う知覚や運動制御はロボットにとってきわめて難しいという知見)」と、人間の「手」の特異性に集約されます。
脳神経科学には「ペンフィールドのホムンクルス」と呼ばれる有名な脳機能マップがあります。一次運動野や体性感覚野が身体のどの部分を担当しているかを面積で表した図ですが、そこには「手(指先)」と「顔(口唇)」が体の過半数を占めるほど巨大に描かれています。
人間にとって「手」は、単なる作業用マジックハンドではありません。何十万もの触覚センサーが凝縮された「情報収集器官」なのです。人間は手探りでポケットのコインをつまみ出せますし、触覚だけでも、靴下が丸まっているかどうか、木綿のTシャツか、柔らかいシフォンのブラウスかを判断できます。そしてその触覚フィードバックにもとづき、指先の力加減を数ミクロン単位で微調整しながら、生地をひっぱりすぎずに折り畳んでいくわけです。
画面の中のテキストや画像を学ぶ大規模言語モデル(LLM)だけでは、この「物理世界の感触」は理解できません。それが理解できるようになるためには、身体と脳を密接に連結し、触覚を通じて物理法則や物体の特性を学習する「フィジカルAI(Physical AI)」の成熟が必要不可欠です。具体的には、シミュレーションでの事前学習から、実機での微調整、いわゆるsim-to-real(シミュレーションからリアルへ)の学習を積み重ねる必要があります。
「手」に高度な触覚と微細な力加減がそなわってはじめて、ヒューマノイドは「洗濯物を畳む」という究極の課題を克服することになるでしょう。
母の夢が叶うまでのタイムテーブル
では、その日はいつやってくるのでしょうか? 現状の技術進展から、大胆に予想してみましょう。
触覚を備えたフィジカルAIとロボットハンドの融合自体は、実験室レベルであれば2030年代半ばには高度な域に達するはずです。しかし、「技術的に可能であること」と「多様で雑多な一般家庭の環境で、安全かつ低コストで働き続けられること」とのあいだには大きな溝があります。
普及価格帯の汎用ヒューマノイドが各家庭に入り込み、毎日の洗濯物を文句も言わずに畳んでしまってくれる未来――その実現は、2040年代の中頃になるとみるのが現実的ではないでしょうか。
昭和の半ば、手回しローラー付きの洗濯機を前に母が見た「究極の夢」。その夢は、娘である私が生きているうちに叶うのかもしれません。